
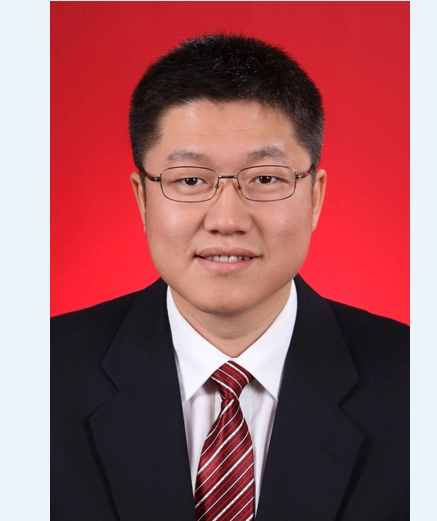
人物简介
哈尔滨工业大学教授
详细介绍
基本信息
国籍:中国
民族:汉
出生日期:1975年
毕业院校:哈尔滨工业大学
主要成就:2007年获国家技术发明二等奖、2007年获黑龙江省技术发明一等奖
人物简介
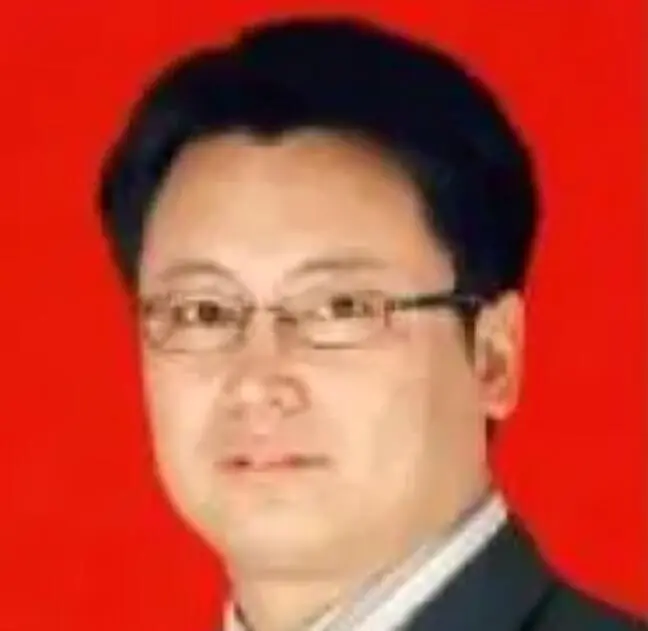
刘延杰,1975年生,博士,哈尔滨工业大学机器人研究所教授、博士生导师,机械电子工程学科教授,主要从事高速高精度运动控制、先进工业机器人、精密操作机器人方向的研究。承担国家973子课题、国家科技重大专项子课题、国家863课题、国家自然科学基金等科研项目10余项,在国内外学术刊物上发表论文50余篇,获国家发明专利15项,获国家技术发明二等奖1项、黑龙江省技术发明一等奖1项。刘延杰于1993年至1997年在哈尔滨工业大学机械工程系获学士学位,1997年至1999年在哈尔滨工业大学机器人研究所获硕士学位,1999年至2003年在哈尔滨工业大学机器人研究所获博士学位。2003年至2005年任哈尔滨工业大学机器人研究所助理研究员,2005年至2011年任副教授,2011年起任教授,2006年起担任硕士生导师,2010年起担任博士生导师。2023年4月,刘延杰在青岛科技大学自动化学院作了题为《小天体附...
获奖记录
2007年获国家技术发明奖(二等奖)——纳米级精密定位及微操作机器人关键技术
人物经历
1993-1997年:哈尔滨工业大学机械工程系获学士学位。刘延杰
1997-1999年:哈尔滨工业大学机器人研究所获硕士学位。
1999-2003年:哈尔滨工业大学机器人研究所获博士学位。
2003-2005年:哈尔滨工业大学机器人研究所助理研究员。
2005-2011年:哈尔滨工业大学机器人研究所副教授。
2006-:哈尔滨工业大学机器人研究所硕士生导师。
2010-:哈尔滨工业大学机器人研究所博士生导师。
2011-:哈尔滨工业大学机器人研究所教授。
荣誉奖项
纳米级精密定位及微操作机器人关键技术于2007年获国家技术发明二等奖,刘延杰排名第6。
面向MEMS组装、封装与键合测试的关键微操作设备于2007年获黑龙江省技术发明一等奖,刘延杰排名第3。
研究方向
主要从事高速高精度运动控制、先进工业机器人、精密操作机器人方向的研究,并拓展至深空探测领域,包括航天器轨迹/姿态路径规划、制导与控制、不规则弱引力场建模、小天体绕飞轨道确定等。承担国家973子课题、国家科技重大专项子课题、国家863课题、国家自然科学基金、黑龙江省科技攻关项目等10余项。在国内外学术刊物上发表论文50余篇,其中SCI、EI检索48篇。获国家发明专利15项。获国家技术发明二等奖1项,黑龙江省技术发明一等奖1项,黑龙江省高校科学技术二等奖1项。
主要贡献
(1) 孙立宁,丁庆勇,刘延杰,祝宇虹,刘新宇,直接驱动三自由度串并联混合精密定位机构,2005.2.16,中国,ZL200410013768.9
(2) 孙立宁,丁庆勇,刘延杰,祝宇虹,刘新宇,滚珠花键驱动的三自由度串并联混合式机器人,2005.2.23,中国,ZL200410013785.2
(3) 孙立宁,祝宇虹,丁庆勇,刘延杰,刘新宇,钢带解耦纯平动平面并联机器人,2005.3.16,中国,ZL200410043692.4
(4) 孙立宁,刘延杰,节德刚,荣伟彬,曲东升,宏/微双重驱动的大行程高速纳米级精度的平面定位系统,2006.2.8,中国,ZL200510010286.2
(5) 孙立宁,刘延杰,荣伟彬,曲东升,谢晖,二维并联驱动的硅片搬运机器人,2006.5.31,中国,ZL200510010440.6
(6) 孙立宁,刘延杰,荣伟彬,曲东升,李娟,宏/微驱动的两自由度高加速度高精度的并联定位系统,2006.2.8,中国,ZL200510010287.7
(7) 孙立宁,刘延杰,节德刚,荣伟彬,曲东升,双光栅位移传感器计数方式的位置检测装置及其检测方法,2006.2.8,中国,ZL200510010288.1
(8) 刘延杰,吴明月,荣伟彬,孙立宁,一种应用于高洁净度环境下的双臂传输机器人,2010.12.8,中国,ZL201010225906.5
(9) 刘延杰,吴明月,荣伟彬,孙立宁,一种应用于高洁净度环境下的磁流体密封结构,2010.10.20,中国,ZL201010225903.1
(10) 刘延杰,吴明月,荣伟彬,孙立宁,一种同轴联接机构,2012.4.18,中国,ZL201010225878.7
(11) 刘延杰,吴明月,荣伟彬,孙立宁,双臂晶圆传输机械手,2010.6.2,中国,ZL200810209690.6
(12) 刘延杰,吴明月,荣伟彬,孙立宁,一种伺服电机轴与转子的联接方法,2010.10.27,中国,ZL201010225876.8
(13) 刘延杰,孙立宁,张乐敏,并联复合式超声波能量传输装置,2010.6.9,中国,ZL200710072211.6
(14) 刘延杰,吴明月,荣伟彬,孙立宁,一种调整双臂机械手FORK圆心重合的方法,2011.9.7,中国,ZL201110062759.9
(15) 刘延杰,吴明月,荣伟彬,孙立宁,一种硅片传输机器人,2011.8.17,中国,ZL201110062743.8
(16) 刘延杰,吴明月,荣伟彬,孙立宁,一种用于硅片传输机器人的W轴差轴传动机构,2011.7.20,中国,ZL201110062737.2
(17) 刘延杰,吴明月,荣伟彬,孙立宁,一种串联型R轴扩展机械臂,2011.8.17,中国,ZL201110062767.3
(18) 刘延杰,吴明月,荣伟彬,孙立宁,一种自动平衡两端轴承轴向受力的结构,2011.7.20,中国,ZL201110062723.0
(19) 刘延杰,吴明月,荣伟彬,孙立宁,一种T轴旋转限位结构,2011.12.21,中国,ZL201110062776.2
(20) 刘延杰,吴明月,荣伟彬,孙立宁,一种双螺母同轴联接机构,2011.10.5,中国,ZL201110062741.9
(21) 刘延杰,吴明月,荣伟彬,孙立宁,一种Z轴传动结构,2011.9.28,中国,ZL201110062758.4
(22) 刘延杰,吴明月,荣伟彬,孙立宁,一种用于硅片传输机器人的W轴同轴传动机构,2011.8.24,中国,ZL201110062736.8
(23) 刘延杰,吴明月,荣伟彬,孙立宁,硅片传输机器人Z轴双重限位机构,2011.9.7,中国,ZL201110062770.5
(24) 刘延杰,吴明月,荣伟彬,孙立宁,一种并联型R轴扩展机械臂,2011.7.20,中国,ZL201110062722.6
(25) 刘延杰,宋磊,刘武龙,一种磁力预紧的平面滚动支撑装置,2012.10.10,中国,ZL201210145404.0
(26) 刘延杰,宋磊,刘扭扭,一种压电陶瓷抑振的XY精密运动平台,2012.10.10,中国,ZL201210145440.7
(27) 刘延杰,宋磊,刘扭扭,一种电磁预紧XY精密运动平台,2012.10.10,中国,ZL201210145436.0
(28) 刘延杰,宋磊,刘武龙,一种双层直线电机驱动的XY运动平台,2012.10.10,中国,ZL201210145405.5
(29) 刘延杰,吴明月,荣伟彬,孙立宁,一种能够平衡受力状态的Z轴升降机构,2012.8.1,中国,ZL201210068623.3
(30) 刘延杰,吴明月,荣伟彬,孙立宁,一种集成断电制动装置的Z轴伺服电机,2012.7.18,中国,ZL201210080223.4
(31) 刘延杰,宋磊,刘武龙,一种具有末端负载支撑且结构对称的XY精密运动平台,2012.10.10,中国,ZL201210145423.3
(32) 尚健,刘罡,韩守国,刘延杰,谭建勋,特种作业机器人,2015.9.18,中国,ZL201510599805.7
(33) 刘罡,倪红军,刘蕾,韩守国,刘超,尚健,刘延杰,谭建勋,机器人,2015.9.18,中国,ZL201510599886.0
(34) 尚健,刘罡,韩守国,刘延杰,谭建勋,一种三自由度机器人,2015.9.18,中国,ZL201520728418.4
(35) 刘罡,倪红军,刘蕾,韩守国,刘超,尚健,刘延杰,谭建勋,一种四自由度机器人,2015.9.18,中国,ZL201520728419.9
(36) 贾国良,于洪晨,尚健,刘罡,韩守国,刘延杰,谭建勋,冶金出炉设备烧穿器自动母线连接机构,2016.2.17,中国,ZL201620123632.1
社会任职
刘延杰担任全国机器人标准化技术委员会特种设备用机器人分技术委员会委员。
基本信息
荣誉称号
获奖记录
相关资讯
七十七载 长空砺剑 2026-11-09 9.7皮开尔文!中国空间站造出人类已知最冷物质 2026-11-09 当歌剧遇上AI:第十三届北京东城喜歌剧公益演出搭建中法艺术交流平台 2026-11-10 中国“两次发射”方案亮相 全球载人登月进入多路线并行时代 2026-11-11知识图谱
相关人物


致敬留言