
人物简介
北京航空航天大学教授
详细介绍
基本信息
国籍:中国
出生日期:1969年
毕业院校:天津大学、北京航空航天大学、美国北卡罗纳大学
代表作品:冗余操作机运动奇异性分析、空间机器人遥操作控制参考模型、基于增强现实的多通道机器人遥操作技术研究、基于互联网的机器人远程实验系统、基于虚拟力的冗余度机器人自主避障研究
主要成就:国家科技进步二等奖、省部级科技进步一等奖、省部级科技进步二等奖
人物简介
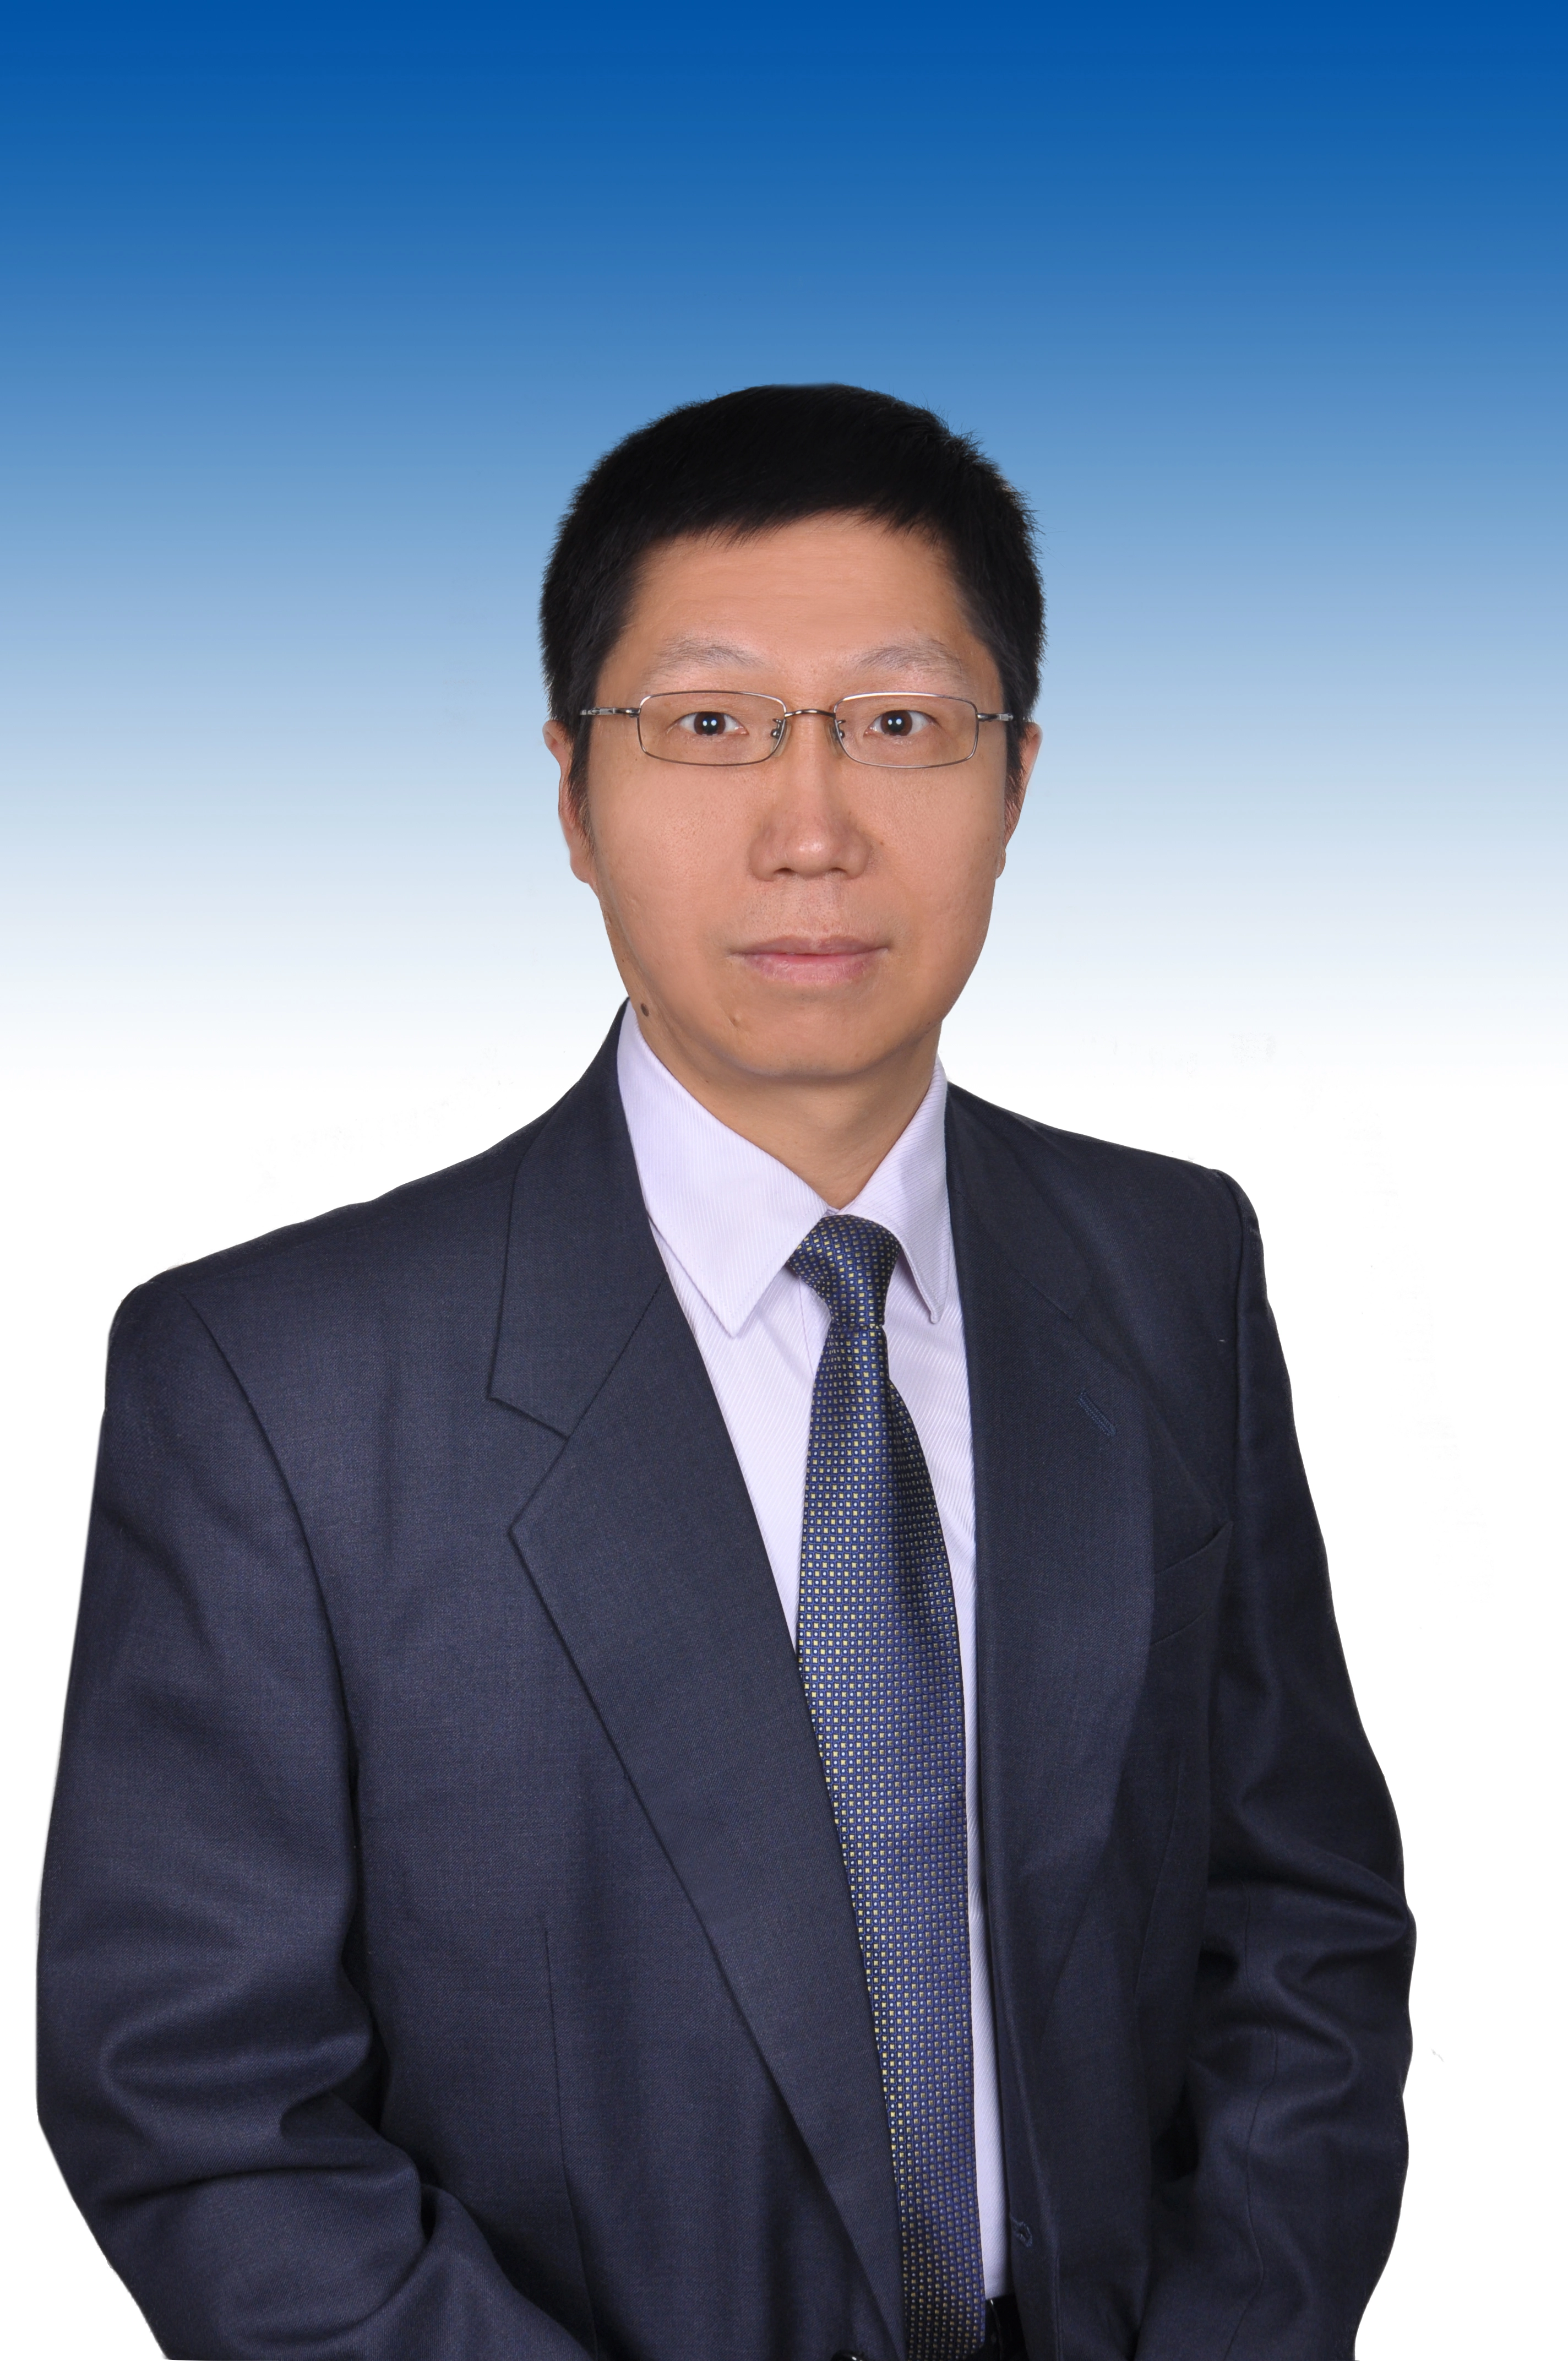
丑武胜,男,1969年生,1998年毕业于天津大学并获工学博士学位,现为北京航空航天大学机械工程及自动化学院教授、博士研究生导师。长期从事机器人技术方面的研究与应用工作,主要研究方向为机器人技术及其交叉领域,包括虚拟现实与人机交互控制技术、机器智能与自主作业技术等。担任中国机器人运动空中项目专家委员会主任。作为项目负责人承担了多项国家级科研项目,在国内外学术期刊和会议上发表论文70余篇,申请或获得国家专利十余项,并获国家科技进步二等奖等奖励。
获奖记录
2008年获国家科学技术进步奖(二等奖)——远程无框架脑外科机器人系统
荣誉奖项
丑武胜曾获省部级科技进步一等奖1项、二等奖1项,以及国家科技进步二等奖1项。
研究方向
机电一体化、机器人、嵌入式控制技术、虚拟现实、人机交互控制技术、机器智能与自主作业技术、人机共融协作技术等。他的研究方向属于机械、感知、控制和人工智能的交叉研究领域。
代表文章
1
丑武胜、王田苗等,“冗余操作机运动奇异性分析”。 机械工程学报 , Vol.36 , No.9, 2000 。
2
丑武胜、战强,“空间机器人遥操作控制参考模型”。 宇航学报 , Vol.22 , No.4,2003
3
丑武胜、王田苗等,“基于增强现实的多通道机器人遥操作技术研究”,高技术通讯 , Vol. 14, No. 10, 2004
4
丑武胜、王田苗等,“ 基于互联网的机器人远程实验系统 ”,高技术通讯 , Vol. 13, No. 8, 2003
学术职务
中国航空学会信号与信息处理专业委员会副主任委员
中国电子学会 DSP 应用专家委员会副主任委员
此外,丑武胜自2013年9月3日起担任中国机器人运动空中项目专家委员会主任,负责我国机器人运动空中项目的申报、评估、审定等工作。
工作简历
1998.6-2000.6 北京航空航天大学机器人研究所博士后。
2000.7-2006.7北京航空航天大学机器人研究所副教授。
2004.5-2005.8 美国北卡罗纳大学访问学者。
2006.7- 至今北京航空航天大学机器人研究所教授、副所长。
科研项目
作为课题负责人主持的国家级科研项目主要有:
1 、国家自然科学基金项目“虚拟环境中虚拟接触力反馈”;(2003-2005)
2 、国家863重点项目“医疗外科和肠胃检查机器人”;(2002-2004)
3 、国家863项目“容错冗余度双臂空间机器人系统的协调控制及遥操作研究”;(2002-2004)
4 、国家863项目 “空间机器人遥操作实验平台关键技术研究”;(2001-2002 )
5 、国家863项目“基于网络的机器人臂手协调遥操作”;( 1998 -2000 )
基本信息
荣誉称号
获奖记录
相关资讯
癌细胞上演“假死计”躲避化疗 2026-11-04 践行“做中学”领航行动 深耕社会大课堂育人——新桥路中学初一年级开展社会大课堂综合实践活动 2026-11-06 我国AI海洋预报评测体系实现新突破 2026-11-07 中国科普作家协会发布2026年度“十大”科普热词 2026-11-07知识图谱
相关人物





致敬留言